2017년 05월 18일 트렌드디비
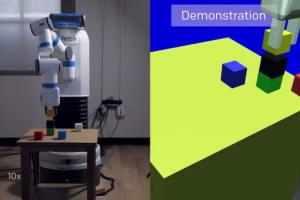
오픈소스 인공지능 플랫폼인 오픈AI에서 가상현실을 통한 시뮬레이션으로 로봇을 훈련하는 새로운 시스템(blog.openai.com/robots-that-learn)을 공개했다. 이 시스템은 비전 네트워크(Vision Network)와 모방 네트워크(Imitation Network)라는 두 개의 신경 네트워크에 의해 구동된다. 비전 네트워크는 시뮬레이션 된 이미지에서 공간, 위치 등의 정보와 객체의 색상, 모양, 질감 등의 정보를 인지하고, 수집한다. 이를 통해 실제 세계를 실제로 경험하기 전에 현실 세계와 상호작용하는 법을 습득할 수 있는 것이다. 모방 네트워크는 기록된 행동 시뮬레이션을 관찰하고, 모방하며, 작업의 의도를 추론하는 프로세스를 거친다. 새로운 환경에서 작업자의 의도를 성취하기 위함이다. 이 교육모델을 통해 연구자는 물리적 요소를 전혀 필요로 하지 않고 가상현실에서 훈련한 로봇을 통해 다양한 작업을 수행할 수 있다. 이는 수중, 방사선, 북극, 우주, 심지어 다른 행성과 같이 접근할 수 없거나 위험한 환경에도 적용할 수 있게 한다.

One-shot imitation learning, OpenAI(2017/05)
삭제하시겠습니까?
관련 연구