2017년 12월 26일 트렌드디비
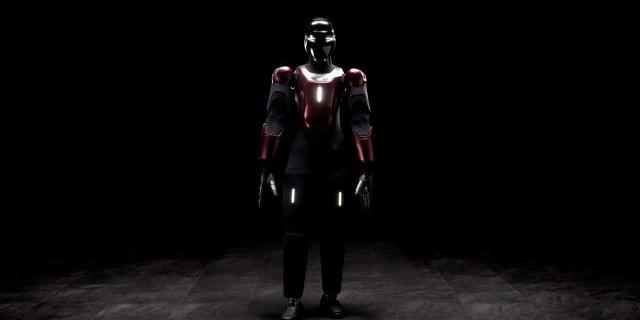
일본 도쿄대학의 JSK 연구소는 생산성이나 효율성에 초점을 맞춘 기존의 로봇과는 달리 인간과 환경이 상호작용하는 방식을 모방한 새로운 개념의 로봇을 개발했다. 미국의 과학기술 전문 매체인 IEEE 스펙트럼(IEEE Spectrum)에 공개된 내용에 따르면, 켄고로(spectrum.ieee.org/automaton/robotics/humanoids/this-robot-can-do-more-pushups-because-it-sweats)라 불리는 이 로봇은 인간과 같은 근골격 구조를 가지고 있고, 실제 인간의 신체 메커니즘에 대한 깊은 이해를 바탕으로 설계되었다고 한다. 실제 인간 근육의 개수는 600여 개고, 켄고로는 106개로, 모터나 버팀대를 배열해 켄고로의 구조를 인간의 근육이나 관절, 뼈를 모방했다. 또한, 일반적인 로봇이 오랫동안 팔굽혀펴기 운동을 반복하면 모터가 과열돼 멈춰버리지만, 켄고로는 이때 내부의 열기를 식히기 위해 모터를 이용해 내부에 물을 흐르게 한다. 물이 흐르며 열을 흡수한 다음, 인공 구멍을 통해 몸 밖으로 배출되며 증발하는 방식인데 이는 사람의 피부에서 땀이 배출되는 방식과 유사하다. 이에 켄고로는 팔 굽혀 펴기뿐만 아니라 윗몸 일으키기까지 다양한 운동을 인간과 같이 땀을 흘리며 자연스럽게 수행할 수 있다.

Kengoro, University of Tokyo JSK Lab(2017/12)
삭제하시겠습니까?
관련 연구