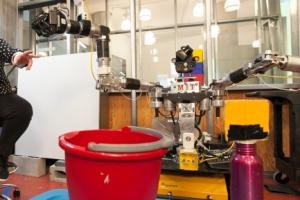
로봇 기술과 산업의 발전으로 로봇은 인간의 다양한 활동을 보조하거나 대체하게 되었다. 하지만 이러한 로봇을 훈련하거나 교육하는 것은 아직 인간의 일이다. 대부분 로봇은 두 가지 주요 방법 중에서 하나를 사용하여 훈련된다. 첫 번째는 데모에서 배우기이며, 두 번째는 샘플링이나 최적화와 같은 동작 계획(Motion Planning) 기술을 통해 프로그래머가 직접 코딩을 하는 것이다. 첫 번째 방법의 경우 다양한 상황에 유연하게 적용하기 힘든 점이 있고, 두 번째 방법의 경우 전문 프로그래머가 코딩해야 하므로 시간이 오래 걸린다는 단점이 있다. 이에 MIT의 과학 및 인공 지능 연구소에서 서로를 가르칠 수 있는 티칭 로봇(news.mit.edu/2017/mit-csail-teaching-robots-to-teach-other-robots-0510)을 개발했다. 이 로봇은 지식을 기반으로 축적된 경험에 의해 작동된다. 연구자가 로봇에게 3D 시연을 보여주면 관찰된 행동에 지식을 기반으로 연결해 로봇이 행동을 가장 잘 수행하는 방법을 제안하고, 연구자는 가장 적합하다고 생각하는 제안을 승인하거나 수정할 수 있다. 이를 같은 방법으로 다른 로봇에게 전달할 수 있는 것이다. 결과적으로 데모에서 배우는 직관력과 동작 계획 기술 알고리듬의 정확성을 결합해 프로그래밍하는 노력을 줄여줄뿐더러 유사한 작업을 수행하는 로봇을 구현하는 시간과 비용을 절감해준다.
Teaching Robots, CSAIL of MIT(2017/05)
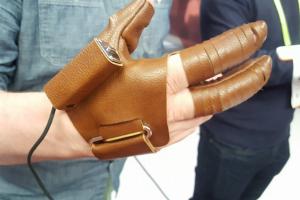
신체 보조 기술 회사인 네오펙트(neofect.com/en)는 2018년 1월, 미국 라스...
로봇 기술과 산업의 발전으로 로봇은 인간의 다양한 활동을 보조하거나 대체...
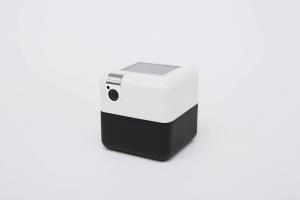
일본 도쿄의 로봇 개발사인 플랜고어 로보틱스가 휴대가 용이한 큐브 모양의...
아마존 에코 출시 이후, 음성인식을 지원하는 인공지능 어시스턴트 시장이 ...
